
 人工智能
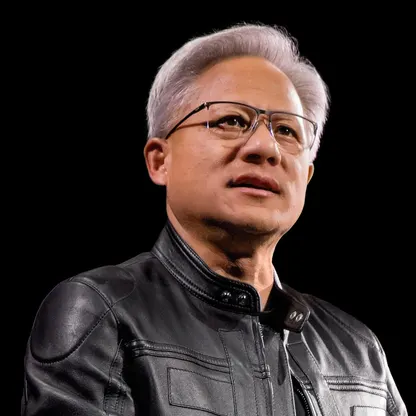

黄仁勋于 2026 年 3 月 16 日在加州圣何塞的 SAP Center 为英伟达的 GTC 开发者大会做了开幕主题演讲。此演讲作为为期数天的 GTC 技术会议与合作伙伴公告的开篇,阐明了英伟达对于下一轮计算平台变革的看法:AI 工厂的兴起,这些工厂将数据转换为令牌,再将令牌转化为经济价值。英伟达公布了主题演讲日程,GTC 项目列出了黄仁勋于 2026 年 3 月 16 日太平洋时间上午 11:00 的演讲。英伟达的 GTC 主题演讲页面 提供了活动详情与议程。
开场框架:平台、生态与令牌经济
黄仁勋以将英伟达重塑为一家平台公司来开场,提出三大互锁平台——CUDA X 库、系统,以及他命名的新类别“AI 工厂”。他描述了行业的五层架构,并敦促与会者聚焦应用。正如他所说,令牌打开了新的前沿,将数据转化为知识
,并已在科学、工业与医疗领域发挥作用。他反复使用核心比喻:数据中心正在成为生产工厂,令牌是被制造的商品。
CUDA、已安装基础与为何寿命很重要
回顾 CUDA 的 20 周年,黄仁勋认为英伟达 GPU 的长期已安装基础是加速计算飞轮的根基。他表示,CUDA 的编译器、工具与库生态使得对数百万已部署 GPU 的优化与持续软件更新成为可能。他的话是,安装基础吸引了开发者,随后他们创造新的算法
,而持续的软件工作降低了计算成本并延长了有用寿命。
融合图形与生成式 AI:神经渲染与 DLSS 5
黄仁勋描述了一个新的图形时代——“神经渲染”,它将结构化 3D 数据与生成式 AI 融合,产生可控的真实感视觉效果。他在主题演讲中演示了 DLSS 5,并表示将结构化虚拟世界数据与概率生成模型相结合会产生既美观又可控的内容。我们结合 3D 图形、结构化数据与生成式 AI、概率计算,
他说,并指出这种模式将在各行各业反复出现。
结构化与非结构化数据:将 QDF 与 QVS 作为基础库
黄仁勋区分了 AI 时代的两类关键数据平台:结构化数据框与非结构化语义/向量存储。他宣布了针对这两类领域的英伟达库——用于数据框的 QDF 与用于向量存储的 QVS,主张 AI 必须在数据所在之处加速。他强调了商业上的迫切性:AI 需要快速访问海量数据集,而当今以 CPU 为主的数据处理系统已无法跟上。
云、合作伙伴与机密计算
黄仁勋回顾了与云提供商和系统 OEM 的深度整合,点名了谷歌云(Vertex AI、BigQuery)、AWS(SageMaker、Bedrock)和微软 Azure 等。他将英伟达的角色定位为帮助客户将工作负载落到带有加速库的云上,并强调机密计算作为一项关键能力:即便是运营方也无法看到你的数据。即便是运营方也无法触碰或看到你的模型,
他表示,将英伟达 GPU 描述为支持跨云与跨区域受保护模型部署的基础。
AI 工厂、每瓦令牌产出与吞吐量经济学
黄仁勋主题演讲的核心部分引入了用于数据中心的令牌工厂模型。他解释说 AI 工厂受功率限制,最大化每瓦令牌产出决定了经济吞吐量。他使用图表将令牌吞吐量(智能 / 上下文长度)与交互性(令牌速率)映射,并主张新架构将推动每一层级向上。他反复使用短语 这是你的令牌工厂
,并敦促 CEO 与运营者以固定功率下的吞吐量来衡量他们的数据中心。
系统与加速器:Grace Blackwell、Vera Rubin、Grock 与 Dynamo
黄仁勋总结了他所说的覆盖预训练、后训练与大规模推理的系统路线图。他描述了几个世代步骤:Grace Blackwell(NVLink72、MVFP4)作为在每瓦令牌产出与推理效率上的跃进;Vera Rubin 作为面向具代理 AI 的纵向集成、液冷机架系统,具备大规模 NVLink 全互联带宽;以及 Grock(LP30/LPX)作为一款确定性的数据流推理芯片,配备大容量片上 SRAM,专为超低延迟的令牌生成设计。
为结合非常不同的处理器优势,黄仁勋推出了 Dynamo——一种将推理分解的软体编排方法,使 Vera Rubin 负责繁重的数学计算,而 Grock 负责低延迟的令牌解码与生成。他表示,结合的堆栈与代码优化带来了数十倍的吞吐量提升,并实质性降低了令牌成本。
极致代码设计与向后兼容性
黄仁勋强调了英伟达在软件上的投入与极限内核优化是许多性能提升的原因。他重申新系统在架构上与先前世代兼容且向后兼容:英伟达将继续支持现有的 CUDA 资产,同时启用新的性能层级与新的价格点。
Omniverse、DSX 与用于 AI 工厂设计与运营的数字孪生
为应对构建吉瓦级 AI 工厂的复杂性,黄仁勋推出了英伟达 DSX——基于 Omniverse 的数字孪生与运营平台。DSX 包含用于物理/电气/热仿真的 SIM、用于运营数据的 DSX Exchange 以及用于动态功率编排的 Max Q。黄仁勋将 DSX 描绘为设计与运营 AI 工厂以最大化令牌吞吐量、弹性与能效的蓝图。
OpenClaw、Nemo / 企业安全智能体与开放智能体时刻
黄仁勋强调了 OpenClaw——一个开源的智能体操作系统——作为具代理性系统的转折点。他描述了 OpenClaw 如何生成智能体、调度任务、访问工具并处理跨模态的 IO。由于智能体可以访问敏感数据并执行代码,黄仁勋表示英伟达与 OpenClaw 项目合作,构建了面向企业的、基于策略的参考实现(Nemo / NemoClaw),配备护栏、隐私路由与策略引擎,使公司能够在企业网络内安全部署智能体。他将此时刻比拟为 HTML、Linux 与 Kubernetes 在启用新类别应用方面的地位。
开放模型与 Neotron 联盟
黄仁勋宣布了一系列开放前沿模型与支持领域专属基础模型的倡议:Neotron(语言/推理)、Cosmos(物理/世界模型)、Alpamo(自动驾驶推理)、Groot(机器人学)、Bioneo(生物/化学)与 Earth 2(气象/气候)。他描述了一个包含研究与工具合作伙伴的开放模型联盟,并主张这些开放家族将让各地区与行业微调主权化、领域专用的模型。
物理 AI 与机器人学:仿真、世界模型与合作伙伴
在技术巡礼的结尾,黄仁勋聚焦物理 AI。他重申了英伟达的三类机器人计算平台——训练、合成数据/仿真与机器人端推理——并强调仿真(Isaac Lab、Newton、Cosmos)与基础模型(Groot)对于弥合机器人学数据鸿沟的重要性。他宣布了汽车与机器人学合作伙伴,并点名加入英伟达“robo taxi ready”平台的 OEM 与出行合作伙伴。他以在 Omniverse 中训练的模拟与物理体现的智能体与角色演示作为结尾。
主题演讲中的若干直接引用
这就是智能的制造方式。
令牌正在利用一波新的清洁能源并揭开星辰的秘密。
安装基础吸引了开发者,随后他们创造新的算法。
即便是运营方也无法看到你的数据。即便是运营方也无法触碰或看到你的模型。
我们结合 3D 图形、结构化数据与生成式 AI、概率计算。
参考与延伸观看
完整主题演讲与相关活动页面:
如欲回顾完整演讲稿,英伟达与主要新闻媒体已发布了上文链接的视频与文字记录资源。
更多独家洞察尽在 nextfin.ai.
